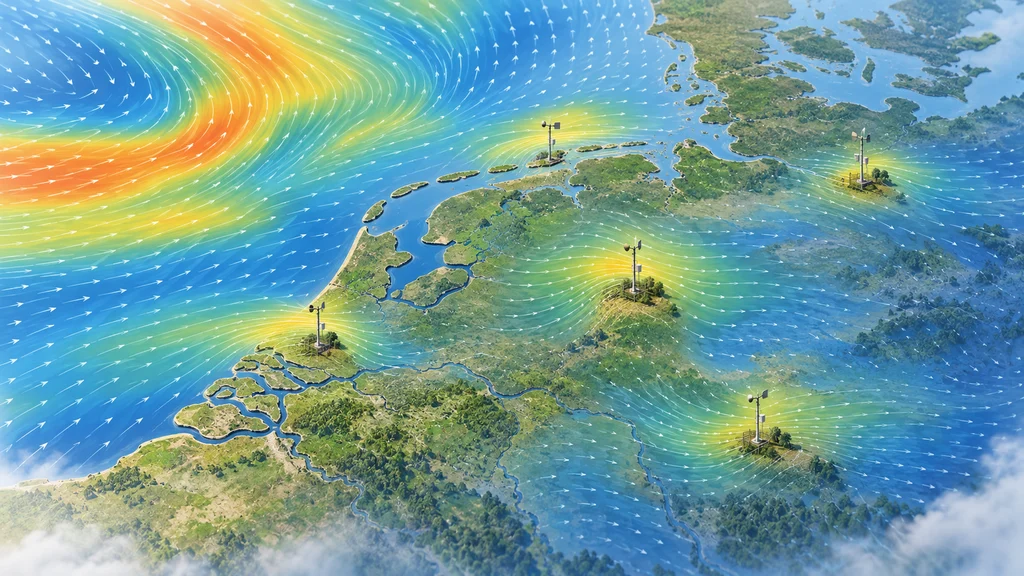
拡散型の気象AIが予測を生成する途中へ地上観測を加える手法で、再学習なしに出力を補正できる。NVIDIAが示した欧州の風速推定例では、同化に使わなかった地点の誤差が観測なしの場合より54%小さかった。
ノイズ除去の途中で観測値を反映する
NVIDIAの気象AI基盤Earth-2に組み込まれたScore-Based Data Assimilation(SDA)は、拡散型モデルの予測を地上観測と整合する方向へ導く。CorrDiffによる高解像度化とStormCastによる地域予測に適用でき、予測モデルの再学習は必要ない。
拡散型モデルは、ノイズを段階的に除きながら気象場を生成する。SDAは各段階の途中結果を観測値と比較し、その差を次の計算へ反映する。
格子上の予測を測定地点の値に対応付ける
格子状の予測と地点ごとの測定値を比べるため、SDAには観測演算子を設定する。気温や風速を現地で測る場合、近隣の格子値を測定地点へ補間して、比較する値を作れる。
この比較で誘導された出力について、NVIDIAは観測地点の近くでは不確実性が小さく、離れた場所では予測のばらつきが広がると説明する。観測地点から遠い領域ほど、ほかのモデル入力とAIによる予測が出力を左右する。
欧州の高解像度化で風速誤差を比較
Earth2Studioが提供する欧州向けの学習済みCorrDiffモデルは、0.25度の気象場を2.2 km解像度の予測へ変換する。この出力に地上観測を反映した場合と、反映しない場合が比較された。
NVIDIAが示したオランダとドイツ北西部の例では、GHCN-Hourlyの風速観測を使ったSDAにより、同化に使わなかった地点での風速の二乗平均平方根誤差が54%減った。この数値は、当該地域の観測なしの出力を基準とする比較結果である。
地域予測の6時刻でも誤差を評価
米国本土向けのStormCastモデルは、HRRRの解析値から初期化され、3 km解像度で地域の気象を予測する。SDAはこの予測過程にも観測値を加えられる。
NVIDIAが示した米国中部の例では、観測地点の70%を同化に使い、残る30%で風速を評価した。観測値を加えない予測と比べ、二乗平均平方根誤差は6つの予測時刻の平均で7.2%小さかった。
観測が得られる時刻から将来の予測へつなぐ
NVIDIAが示した予測経路では、CorrDiffが作る高解像度の気象場をStormCastの初期条件にする。過去の時刻については得られた観測値をSDAで反映し、その出力を次の予測段階へ渡す。
将来の時刻には観測値がないため、StormCastは観測による補正を外して予測を進める。この構成では、観測値を利用できる段階まで気象場を更新したうえで、将来の予測へ移る。