工場や社会インフラの設備を横断して複数のAIエージェントを動かす統合基盤の開発が進んでいる。日立製作所とNVIDIAは、現場の知識、AIの実行環境、物理シミュレーションを接続して技術検証を進める。
異なるメーカーの設備を統合対象に
日立製作所とNVIDIAは、製造・社会インフラ環境で複数のAIエージェントを統合する技術を共同開発する。対象は単一の機械に限られず、顧客の現場にある異なるメーカーの施設、設備、システムにも及ぶ。
目指すのは、個々の設備に関する判断や動作を、現場全体の運用へつなぐ基盤だ。設備ごとに異なる構成を横断して扱うことが、統合基盤の開発課題になる。
現場の知識とAIエージェントの実行環境を接続
統合基盤の構想では、日立製作所の社会インフラ向け知識モデルIWIMを、現場に関する知識と推論の基盤に使う。これにNVIDIA Agent Toolkitを組み合わせ、複数のAIエージェントを動かす構成を目指す。
利用する技術には、AIエージェントの安全な実行環境OpenShell、エージェント間の連携に使うNemoClaw、モデル群のNemotronが含まれる。現場の知識を判断へ渡し、その判断を複数のエージェントの処理へつなぐ設計だ。
物理シミュレーションで制御を検証
AIエージェントの判断を設備の動作へ移すには、現場の物理的制約や安全規則を扱う必要がある。日立製作所はIWIMをNVIDIA Cosmosのワールド基盤モデルにつなぎ、デジタルツイン内でそれらの条件を検証する計画だ。
日立製作所とNVIDIAは、統合基盤の構築と技術検証を進めている。検証項目には、監督役のAIエージェントと現場側のエージェントが通信し、タスクを委譲する動作が含まれる。
設備状態の監視を協調制御につなぐ
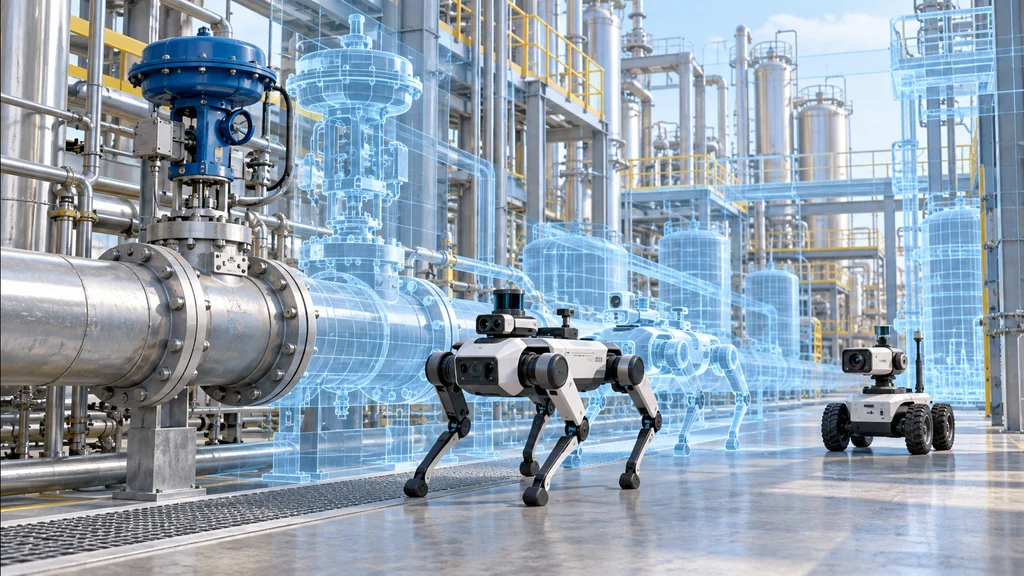
技術検証では、現場や設備の状態をエッジ側で監視・分析し、制御方式の異なる設備を協調させるための確認も行う。対象例には制御弁、四足歩行ロボット、小型カメラロボットが挙げられている。
AIソリューション群のHMAXは、これまでNVIDIAの技術をセンサー処理やリアルタイム映像解析に用いてきた。今回の共同開発では現場全体の統合制御を開発対象に加え、日立製作所は産業ロボット分野の企業を含む複数社と参加協議を始めている。