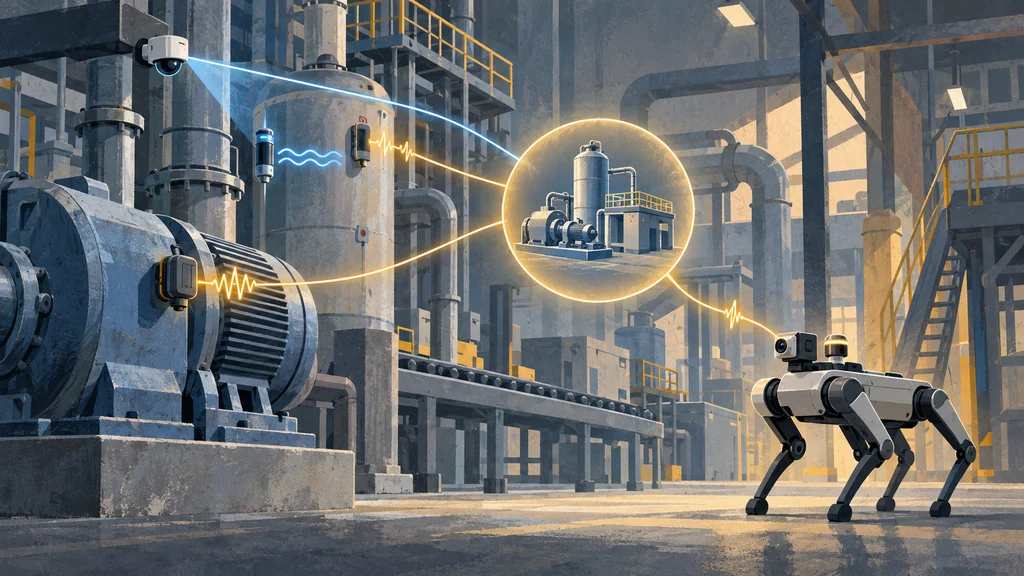
設備センサーや業務システムの情報を、四足歩行ロボットSpotの点検行動へつなげられるようになった。Spot 5.2は、資産を軸にデータを整理するOrbitと外部入力用APIを組み合わせ、点検方式も動画や予知保全へ広げる。
設備の情報がSpotの出動条件になる
Spot 5.2は、工場内で分かれていた情報システムと四足歩行ロボットSpotの運用を一つのワークフローへ接続する。Boston Dynamicsによると、AIエージェントは複数のシステムから得た情報を横断して判断し、必要な場所へSpotを出動させられるようになったという。
この連携では、固定センサーが異常を検出したときに追加データを収集させるなど、設備側の状態をロボットの点検開始条件にできる。ロボットの巡回結果だけを扱う構成から、施設内にすでにある情報を次の点検行動へ渡す構成へ範囲が広がった。
Orbitが点検記録を資産階層へ結び付ける
ロボット運用ソフトウェアのOrbitは、点検を軸にしたデータ構成から、設備などの資産を軸にした構成へ変わった。これにより、施設の管理体系と点検データを同じ対象に沿って扱える。
Orbitには、場所、資産種別、重要度、メーカー、モデルなどのメタデータを含む資産階層を取り込み、各資産を点検記録へ関連付けられる。資産ダッシュボードでは、施設全体、同種設備、特定区域にある設備という単位で異常の傾向を絞り込める。
外部入力と360度画像が監視範囲を広げる
OrbitのAPIは、Spotが収集したデータだけでなく、PLCセンサーや監視カメラなどからの入力も受け取れる。外部入力をロボット運用へ渡す経路が加わったことで、設備の状態や第三者センサーの検知結果を点検行動へ接続できる。
一時的なリスクの監視にはSite Scansを使う。この機能はSite View 360°画像をAIVI-Learningで解析し、施設全体を継続的に確認するほか、監視する区域と時間帯を指定できる。
静止画中心の点検に動画と予知保全を追加
AIVI-Learningを利用する点検では、Spot 5.2が静止画だけでなく動画も取得できるようになった。時間とともに変化する水滴、コンベヤーの滑り、表示灯の状態など、単一の静止画では捉えにくい現象を点検対象にできる。
予知保全向けには、ガス検知、映像による振動解析、部分放電検知の3機能が追加された。MFE Spot Connected Gas Detection Solutionと統合したSpotは、通常の巡回中に20種類を超えるガスをリアルタイムで監視し、その大気データをOrbitへ送信できる。
映像による振動解析は、肉眼では見えない微小な動きを増幅して機械の状態を捉える。部分放電検知はSorama L642を使い、ケーブル、ブッシング、変圧器などの高電圧設備で絶縁異常の初期兆候を調べる。