画像だけから遠くの対象までの距離を測る受動測距は、今回の競技で能動式測距に匹敵する精度と低遅延の両立には至らなかった。DARPAのCIDAR競技では、2.5~10 kmの対象を含む決勝の性能基準を満たしたチームがなかった。
信号を出さずに測る方式が抱える情報の不足
レーザーを使う能動式測距は、高精度に距離を測れる一方、放射した信号から観測者の存在が知られ得る。受動式測距は信号を放射せずに画像から距離を推定する方式で、米国防高等研究計画局(DARPA)は画像に含まれる距離情報をさらに活用する余地があるとみている。
DARPAによると、従来の受動式測距が利用しているのは、画像に潜在する距離情報の約1%にとどまる。この差を縮め、遠距離でも精度と処理速度を両立できるかが、受動測距アルゴリズムを競うCIDARの課題となった。
画像の空間・スペクトル・時間情報を距離推定へ
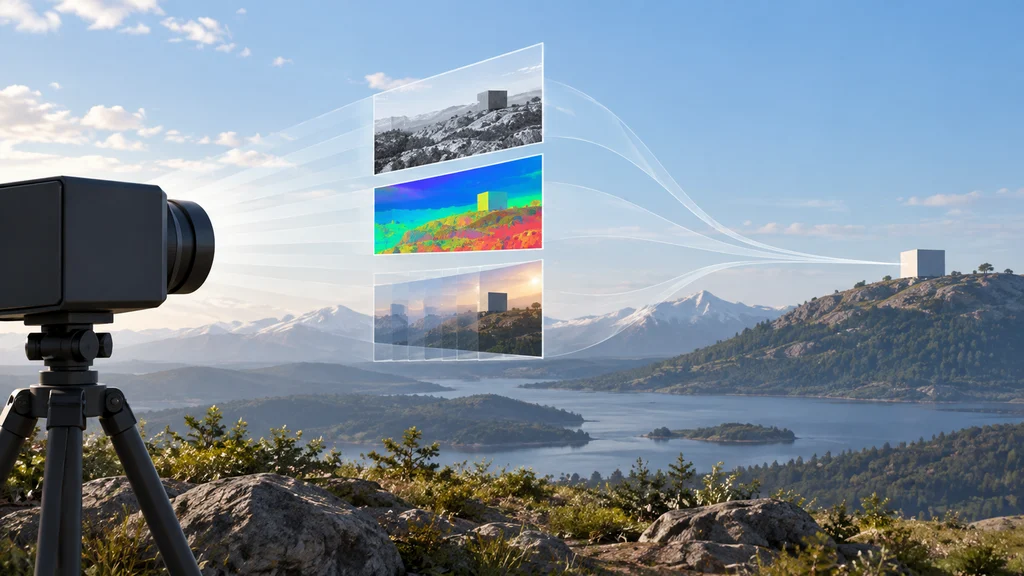
CIDARは、画像内の位置関係を表す空間情報に加え、波長ごとの差を表すスペクトル情報と、時間に伴う変化を組み合わせて受動測距の精度を高める方法を探った。単一の画像情報だけでは使い切れない距離の手掛かりを、計算によって取り出す狙いだ。
競技の対象は、こうした計算イメージングに機械学習やAIを用いる受動測距アルゴリズムだった。ただし、画像情報の組み合わせは競技全体の技術方針であり、決勝で各チームが採用した個別の実装や達成性能を示すものではない。
提供画像から新たな画像群へ進んだ評価
準決勝では、参加者が提供された画像から距離の推定結果を提出し、DARPAが正解データと比較した。この段階では5チームが賞金を獲得した。
決勝では新たな画像群が使われ、2.5~10 kmにある対象全体で定められた最低性能基準を満たすことが賞金獲得の条件になった。評価の対象は、遠くまで距離を出せるかだけでなく、能動式測距に匹敵する精度と低遅延を実現できるかにも及んだ。
決勝の性能基準に届いたチームはゼロ
決勝で賞金獲得に必要な性能基準を満たしたチームはなかった。これは受動測距そのものができなかったという結果ではなく、指定された距離範囲で精度と低遅延を両立する基準を突破できなかったことを示す。
DARPAは、Zetascopeの提出結果が受賞に必要な評価指標に最も近かったとしている。それでも基準には達しておらず、競技の最終結果は、長距離の受動測距に残る性能上の差を明確にした。