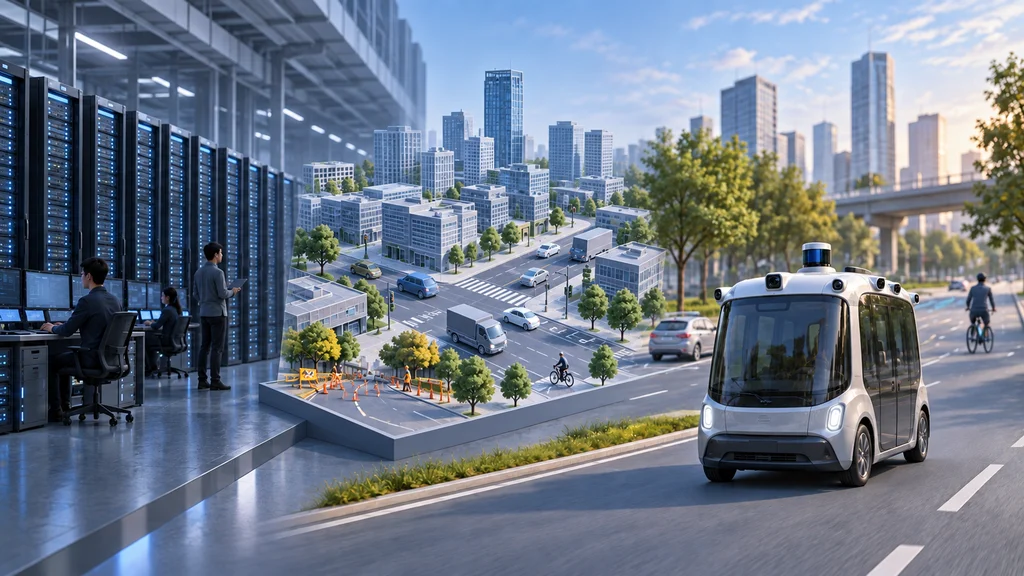
ロボタクシー開発を、AI学習、合成環境での検証、車載処理の3つの計算基盤でつなぐ構成が商用規模の開発へ広がっている。NVIDIAは、実走行の希少場面を再構成・変形し、車載センサー処理まで連続して扱えるとしている。
学習、検証、車載処理を3つの計算基盤へ分担
NVIDIAのロボタクシー基盤は、モデル学習、シミュレーション・検証、車載処理を3つの計算基盤に分ける。学習にはNVIDIA DGX、検証にはNVIDIA RTX PRO Servers上のNVIDIA OmniverseとNVIDIA Cosmos、車載処理にはNVIDIA DRIVE Hyperionを割り当てる。
この構成では、モデルを作る計算、仮想環境で挙動を確かめる計算、車内でセンサー入力を処理する計算が、それぞれの基盤を介して開発工程を構成する。NVIDIAは、商用規模で稼働する主要なロボタクシープログラムが、このモジュール式基盤を3領域のいずれか、または複数で使用しているとしている。
VLAモデルが複雑な運転場面を段階的に処理
自動運転向けモデル群のNVIDIA Alpamayoは、vision language action(VLA)モデルに加え、シミュレーションフレームワークとPhysical AIデータセットを提供する。開発者はこれらの構成要素を、自社の走行データ、車両要件、技術スタックに合わせて利用できる。
NVIDIAが示した自動運転評価では、メタアクションとchain-of-thought推論のデータをVLAモデルへ加えた。予測経路と参照経路の平均的なずれを示すminimum average displacement errorは2.08から1.18へ下がり、低下率は43%となった。
実走行のコーナーケースを合成バリエーションへ展開
NVIDIA Omniverse NuRecは、車両のセンサーデータから実走行場面を再構成する。NVIDIA Cosmosはその場面を受け取り、車両や歩行者の挙動、交通、天候、照明、センサー条件を変えた物理ベースのバリエーションを生成する。
生成された場面は、NVIDIA RTX PRO Servers上で閉ループのシミュレーションと検証に使われる。推論型自動運転モデル向けのNVIDIA AlpaSimは、この工程をモデルの学習と評価まで拡張する。
38基のセンサーと二重化した車載演算系
レベル4対応を想定した車載リファレンスアーキテクチャのNVIDIA DRIVE Hyperion 10は、2基のNVIDIA DRIVE AGX Thorを演算系に使う。周囲の入力は14台の高精細カメラ、9基のレーダー、3基のLiDAR、12基の超音波センサーが取得し、リアルタイムの360度センサーフュージョンへ渡す。
演算系とセンシング系は、単一の部品だけに処理を依存しないよう冗長化されている。この構成は、センサーまたは演算部品が故障した場合にも走行を継続するfail-operational設計を支える。
車載処理からクラウド学習まで広がる実運用
3コンピューター構成の採用範囲は、開発環境だけでなく運行中の車両にも及ぶ。May Mobilityの自動運転車はNVIDIA DRIVEを使用し、アトランタのLyftネットワーク上で運行している。
専用ロボタクシーを開発するZooxは、NVIDIA DRIVEを車載コンピューティングに使用する。同じ基盤はクラウド上のモデル学習とシミュレーションにも使われ、車両側と開発側の両方を支えている。