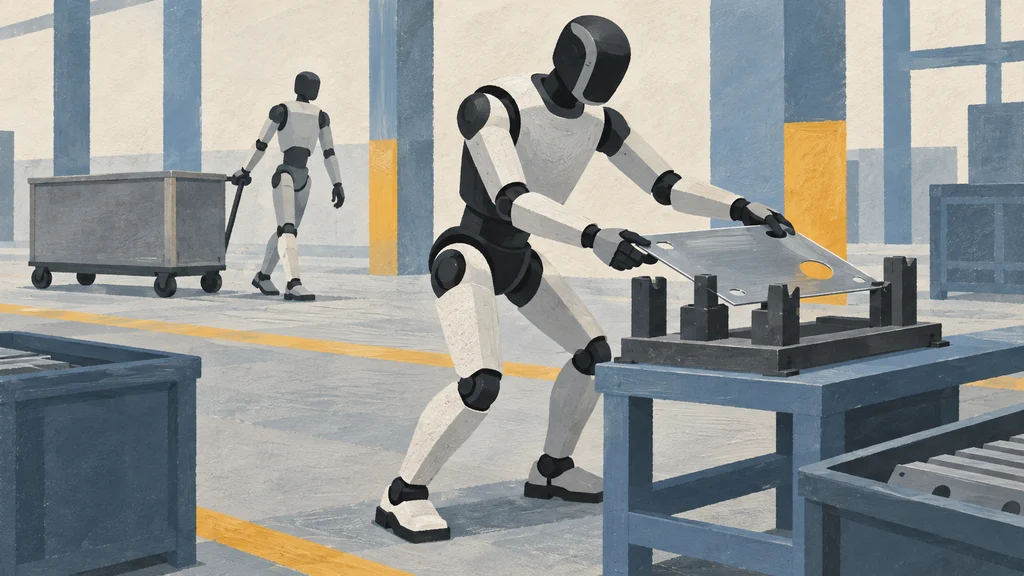
位置や向きが一定しない部品を視覚で捉え、両手の操作と足運びを同時に調整する工場物流が実演された。Figure 03は、部品の配置と大型金属台車の牽引を一つのワークフローで切り替えた。
組立ラインへ送る部品を不ぞろいな配置から選ぶ
Figure AIは、ヒューマノイドロボットFigure 03による物流ワークフローを、米国のBMW Group Plant Spartanburgにある組立・物流施設Hall 52で実演した。対象となったシーケンシングは、自動車の組立ラインへ供給する部品を選ぶ物流工程である。
この工程では、台車、容器、部品が毎回同じ位置にそろうとは限らない。部品が容器内で移動または回転し、別の物体に一部を遮られた状態で提示される場合もあるため、ロボットはその場の配置に合わせて操作を変える必要がある。
視覚入力を作業中の補正動作へ変える
配置が変動する環境では、事前に決めた軌道をそのまま繰り返しても、部品や容器との位置関係を一定に保てない。Figure AIは、このシーケンシングを固定された一連のハードコード動作では安定して処理できないとしている。
Figure AI独自のVLAであるHelix 02は、カメラが捉えた画素入力からFigure 03の動作を生成する。Figure AIによると、高頻度の視覚・運動制御が空間的なばらつきへ継続的に適応し、作業の進行に伴う小さな誤差を補正するという。
両手の把持と足運びを全身で協調させる
Helix 02は、Figure 03の手、腕、胴体、足を協調させ、部品の操作と足運びを同時に制御した。手先の操作だけを固定するのではなく、対象との距離や姿勢に応じて足の置き場所と胴体の位置も変える。
Figure 03は両手で部品を把持しながら足と胴体を調整し、対象へ届く範囲と身体のバランスを保った。この全身動作によって、部品を指定されたスロットへ配置した。
薄肉部品の精密操作から大型台車の牽引へ切り替える
Figure 03は一つの物流ワークフローで、異なる力加減を要する操作を切り替えた。薄肉の個別部品を精密にピッキングして配置する一方、全身を協調させてキャスター付きの大型金属台車をラインに沿って引いた。
台車の牽引では、手で力を加える動作と、足を踏み替えて身体を移動させる動作が同時に進む。Figure AIは、こうした動的な資材操作を、従来の固定自動化や六軸ロボットアームでは構造上対応できない作業と位置付けている。