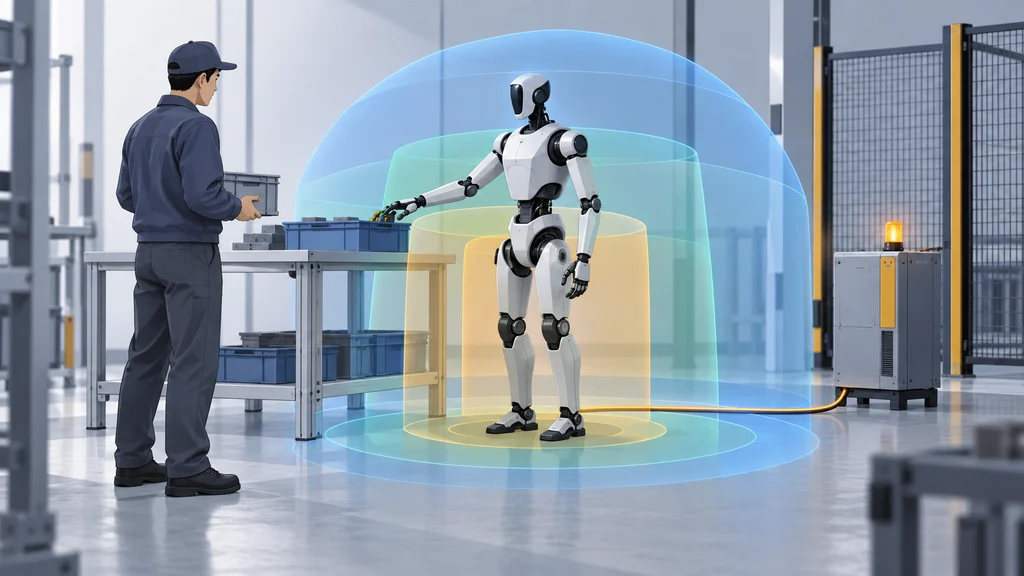
人との近接作業を前提にした人型ロボットDigit 5は、人検知、独立安全制御、動作意図を伝える合図を一つの安全構成に組み込んだ。防護柵への依存を減らす設計に加え、可搬重量と充電性能も引き上げた。
複数種類のセンサーが周囲の人を継続監視
Agility Roboticsによると、汎用人型ロボットのDigit 5は、従来型のロボット自動化で使われる防護柵への依存を減らし、人の近くで作業することを前提に設計されているという。近接作業を支える安全構成には、人の存在を捉える検知層と、検知結果に応じて機体を動かす制御層が含まれる。
人検知機能は、独自のAIアルゴリズムと複数種類のセンサーを組み合わせ、周囲の人を継続的に監視する。人を検知すると、ロボットは状況に応じて自律的に回避するか、停止または着座する。
独立安全コントローラーが近接時の応答を作動
人検知の結果は、通常の動作系とは独立した安全コントローラーへ渡される。このコントローラーは、人が安全でない距離に入ったことへの応答を監督し、必要な安全動作を直ちに作動させる。
機体側から人への情報伝達には、視覚と聴覚による合図を使う。合図はロボットが次に行う動作の意図を伝えるとともに、周囲の人へ注意を促し、人の検知から機体の応答、近くにいる人への通知までを一つの安全構成にする。
脚部の刷新で反復持ち上げを50ポンドへ拡大
近接作業向けの安全構成と並行して、脚部は反復する持ち上げ動作に耐える構造へ変更された。新しい脚部にはAgility Robotics独自のサイクロイド式アクチュエーターを使い、最大50ポンド(22.7kg)を繰り返し持ち上げられる仕様とした。可搬重量はDigit 4に比べて40%増えている。
最大到達高はDigit 4の5.5フィートから7.2フィート(2.2m)へ拡大した。工具側では、ISO規格の取付フランジを備えた交換式グリッパーを採用し、作業に合わせて先端工具を交換できる構成にした。
90分稼働と9分充電で稼働対充電比を5倍に
電池システムは、1回の稼働時間を90分、充電時間を9分とする。短い充電時間を稼働サイクルへ組み込むことで、充電のために停止する時間を相対的に縮める構成になっている。
稼働時間と充電時間の比率は10対1となり、Digit 4の2対1から5倍に上がった。脚部と工具の変更で扱える荷重と作業形態を広げながら、電池側では一つの作業サイクルに占める充電時間を減らしている。