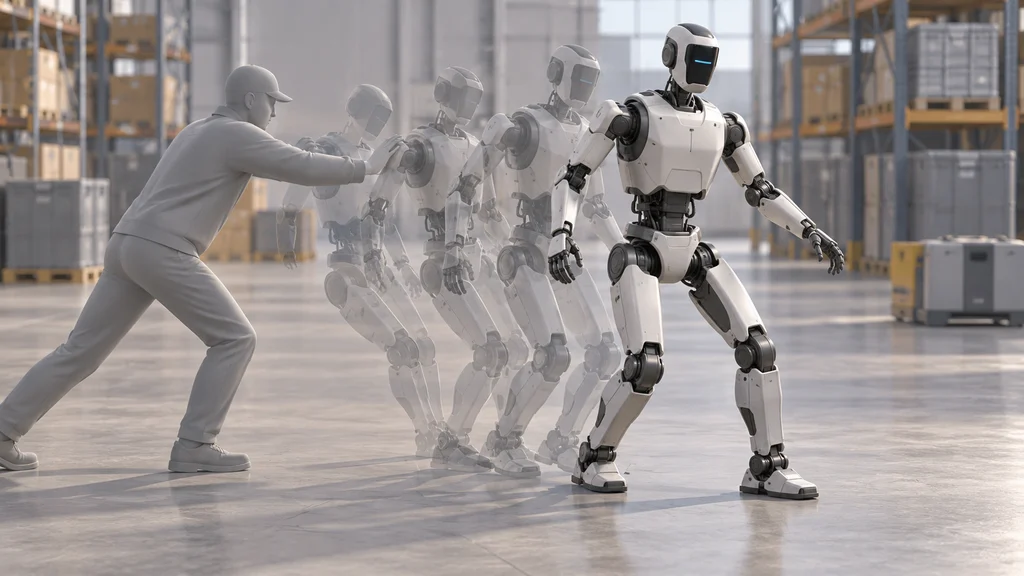
人型ロボットDigitは、物理法則を反映した仮想環境で動作を学習している。Agility Roboticsによると、数十億の事例で訓練したAIモデルによって、押されたりぶつかったりした際の踏み直しと安定性が改善したという。
仮想環境でDigitの動作を訓練・試験する
Agility Roboticsは、人型ロボットDigitの動作を訓練・試験するため、NVIDIA Isaac LabとNVIDIA Isaac Simの採用を拡大している。ロボット学習用のIsaac Labは、シミュレーション内で新しい技能を学ばせるオープンソースのモジュール型フレームワークだ。
シミュレーション用のIsaac Simは、AIを用いるロボットの動作を仮想環境で再現し、試験するために使われる。この環境でDigitにさまざまな動作を試させることが、行動方策の訓練につながる。
押された際の踏み直しを強化学習で改善
Digitの新しい行動方策は、物理法則を反映した仮想環境でIsaac LabとIsaac Simを使い、強化学習によって訓練されている。Agility Roboticsによると、数十億の事例で訓練したAIモデルが、外から押されたりぶつかったりした際の踏み直しを改善したという。
踏み直しは、外力で崩れた姿勢から足を運び直す動作に関わる。Agility Roboticsは、この改善がDigitの安定性向上にもつながったとしている。
機体上の計算基盤が知覚と制御を担う
Digitの機体上では、NVIDIAのAI計算基盤がリアルタイムの知覚処理と、強化学習で得た制御器の実行に使われている。Agility Roboticsは、この基盤でセンサーデータを処理し、リアルタイムに判断できるとしている。
仮想環境で行う行動方策の訓練に加え、機体上には知覚と制御を実行する計算基盤がある。Digitの動作を支える構成は、訓練環境と機体上の処理の両方に及んでいる。
棚や容器のデジタル再現を配備調整に使う
ロボット群のシミュレーションと試験に向けて、Agility Roboticsはデジタルツイン用の設計基盤Megaの利用を、自動車部品メーカーSchaefflerとの取り組みで始めている。施設内の容器や棚などは、デジタル資産として再現されている。
Agility Roboticsは、再現した設備をSchaefflerなどの顧客向け配備の調整に使っている。Digitの動作だけでなく、配備先の施設にある設備も仮想環境で扱う構成だ。