Technology
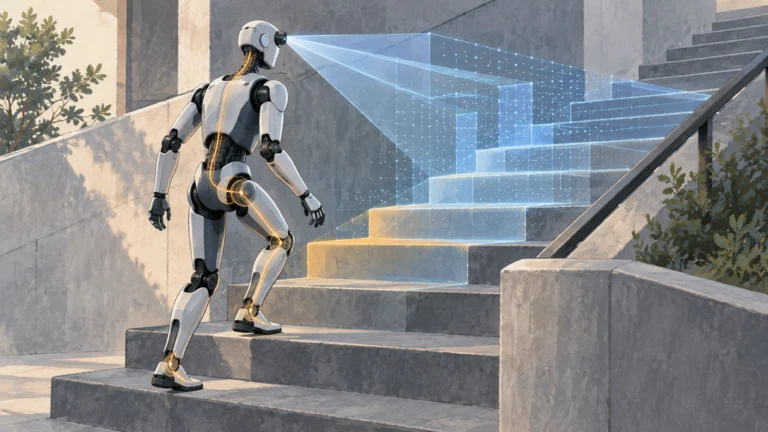
実環境での追加調整なしに階段を歩く人型ロボット制御を実証
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
頭部カメラから構築した三次元環境表現を全身制御へ加え、人型ロボットが前方の地形に応じて動けるようになった。Figure AIによると、シミュレー…
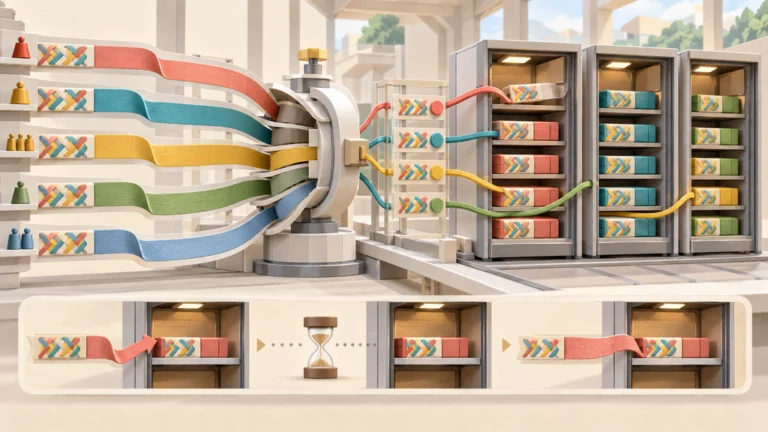
AIエージェントの実行側が知る要求の優先度や出力長を、推論基盤の判断に渡せるようになった。NVIDIAは推論基盤Dynamoにagent_hin…
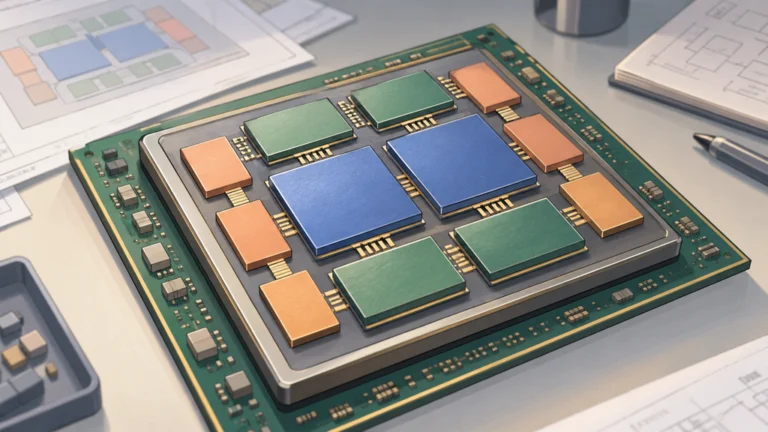
AI向けカスタム半導体のメモリー接続と入出力を、専用チップレットで構成する設計部品群が示された。SocionextのFlexletsは、再利用で…
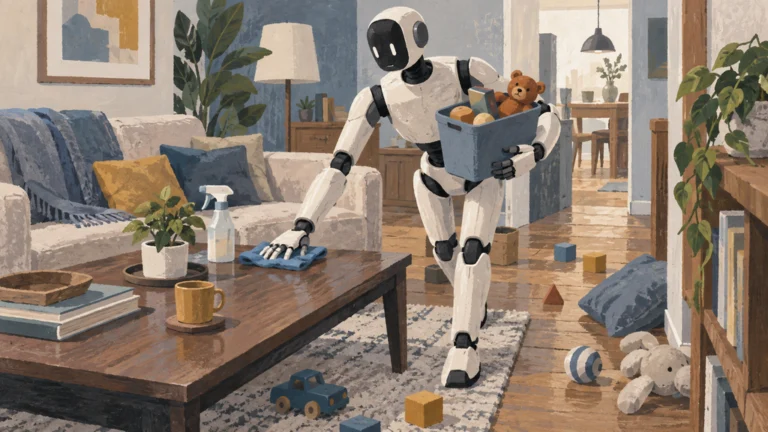
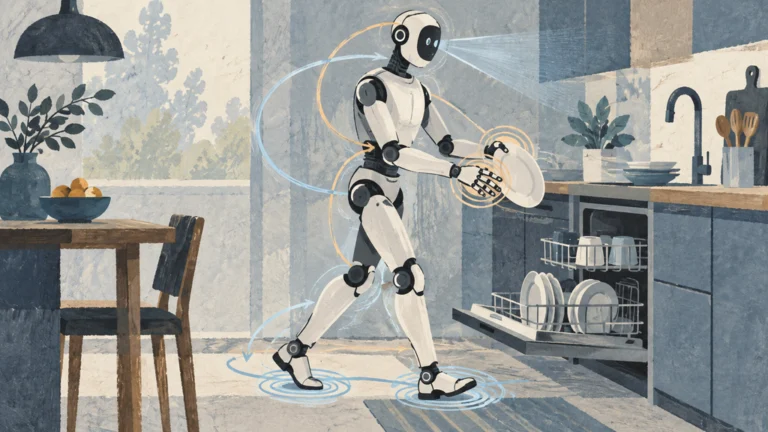
画素から全身を直接制御する単一のニューラルシステムが、歩行と物体操作を並行させ、道具や柔軟物を扱う居室の片付けを一連の作業として実演した。
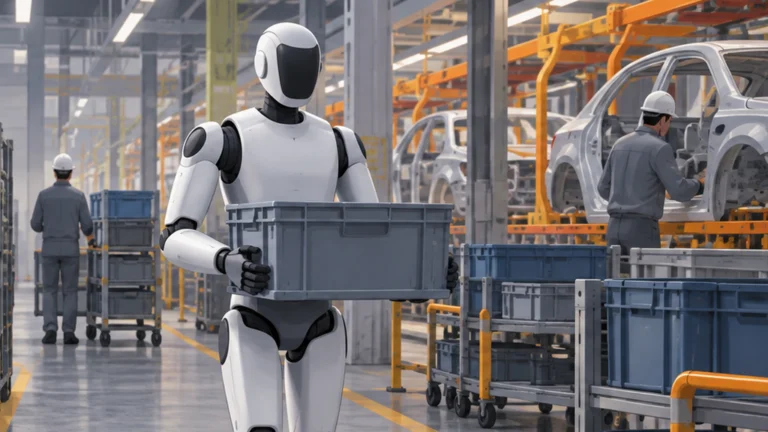
Toyota Motor Manufacturing Canadaは、試験導入を経た人型ロボットDigitについてRaaS契約を締結した。製造、…
視覚、触覚、固有感覚から全身の駆動指令を生成し、歩行と物体操作を連続させるヒューマノイド制御が実演された。三層のニューラル制御系が意味レベルの目…
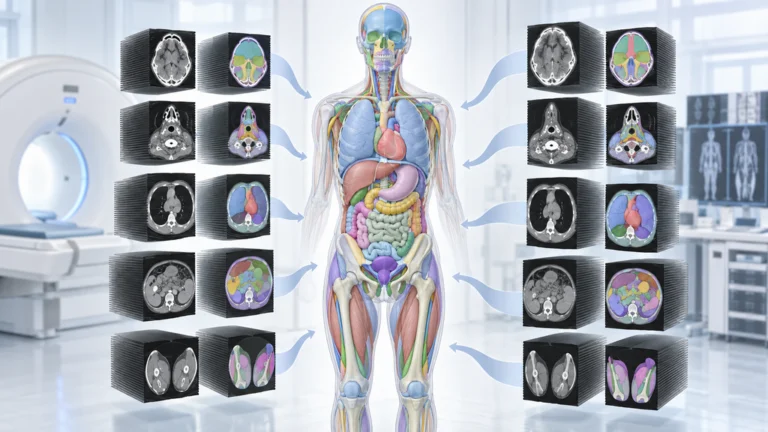
頭部から膝までの167種の解剖構造を、2万2022件のCTの3次元画像で注釈したCADS-datasetが公開されている。擬似ラベル付けと教師な…
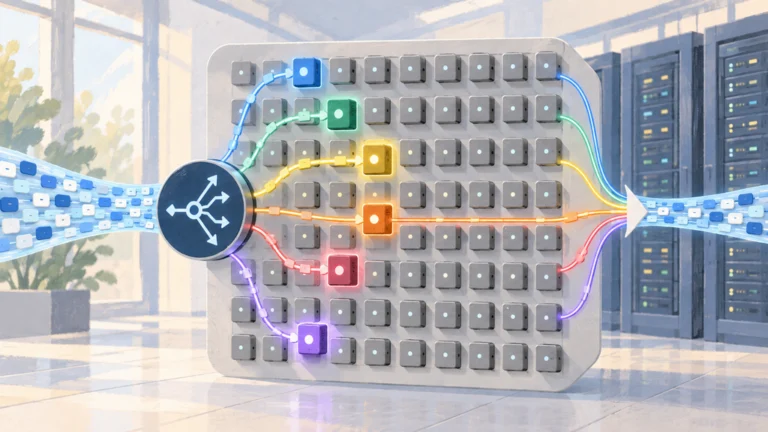
AIモデル「Nemotron 3 Nano」は、MambaとTransformerを組み合わせた構成に疎なMoEを導入し、処理時に稼働する部分を…